


Easy3DLaserLine
3D 레이저 라인 추출 및 보정 라이브러리
- 단일 및 이중 레이저 라인 추출을 통한 깊이 맵 생성
- 레이저 삼각 측량 설정을 위한 편리하고 강력한 3D 보정
- Coaxlink Quad 3D-LLE 및 Coaxlink Quad CXP-12 3D-LLE 프레임 그래버와 호환
설명
3D 레이저 라인 추출을 통한 깊이 맵 생성
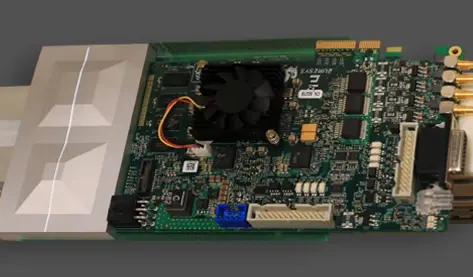
Easy3D는 검사 대상물에 투사된 레이저 라인이 포함된 일련의 이미지로부터 깊이 맵을 생성합니다. 결과 깊이 맵의 각 픽셀은 이미지 내 레이저 라인의 위치를 포함합니다. 여러 추출 모드와 다양한 필터가 지원됩니다. 이 소프트웨어 라인 추출기는 Coaxlink Quad 3D-LLE 프레임 그래버의 하드웨어 구현과 완벽하게 호환됩니다.
이중 레이저 라인 추출
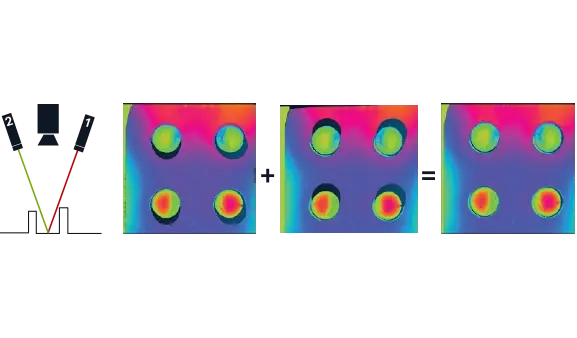
소프트웨어 및 하드웨어 구현을 통해 지원되는 이중 레이저 라인 추출 프로세스는 가림 현상의 영향을 줄입니다. 가림 현상은 물체의 일부가 어떤 레이저에도 조명을 받지 않을 때 발생합니다. 서로 다른 각도의 두 레이저를 사용하면 이러한 정의되지 않은 영역을 줄일 수 있습니다. Easy3DLaserLine에 포함된 객체 기반 보정을 통해 획득한 데이터를 단일 보정된 포인트 클라우드로 결합할 수 있습니다.
교정
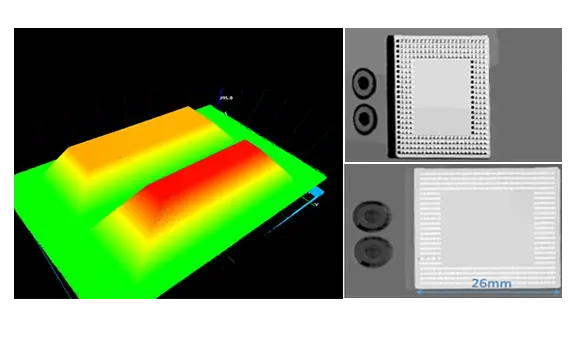
일부 처리는 깊이 맵에서 직접 수행될 수 있습니다. 그러나 대부분의 3D 측정은 왜곡 없는 데이터와 계량적 표현이 필요하므로, 레이저 삼각 측량 설비의 보정이 필수적입니다. Easy3D는 깊이 맵에 적용되는 보정 모델을 계산하여 이를 보정된 3D 포인트 클라우드로 변환합니다. 이 보정 모델은 보정이 필요한 레이저 삼각 측량 설비를 사용하여 획득한 기준 물체의 깊이 맵을 기반으로 합니다.
기타 혜택
네오 라이선싱 시스템
Neo는 새로운 라이선싱 시스템입니다. 신뢰할 수 있고 최첨단 기술을 적용한 이 시스템은 이제 eVision 및 eGrabber 라이선스를 저장하는 데 사용할 수 있습니다. Neo를 사용하면 Neo 동글이나 Neo 소프트웨어 컨테이너 중 어디에서 라이선스를 활성화할지 선택할 수 있습니다. 라이선스를 구매한 후, 나중에 결정하시면 됩니다.
Neo 동글은 견고한 하드웨어를 제공하며, 한 컴퓨터에서 다른 컴퓨터로 자유롭게 옮겨 사용할 수 있는 유연성을 갖추고 있습니다. Neo 소프트웨어 컨테이너는 별도의 전용 하드웨어가 필요하지 않으며, 대신 활성화된 컴퓨터에 고정되어 사용됩니다.
Neo에는 전용 Neo 라이선스 관리자가 함께 제공되며, 이 관리자는 직관적이고 사용하기 쉬운 그래픽 사용자 인터페이스(GUI)와 Neo 라이선싱 절차를 손쉽게 자동화할 수 있는 명령줄 인터페이스(CLI)의 두 가지 형태로 제공됩니다.
Windows 및 Linux용 모든 eVision 라이브러리
- Microsoft Windows 11, 10 for x86-64 (64비트) 프로세서 아키텍처
- x86_64 시스템용 Microsoft Windows 11, 10 IoT Enterprise
- x86-64(64비트) 및 ARMv8-A(64비트) 프로세서 아키텍처용 Linux (glibc 버전 2.18 이상)
eVision 스튜디오
그래픽 인터페이스를 사용하여 복잡한 이미지 처리 시퀀스를 설계할 수 있습니다. 이 도구 모음은 eVision 라이브러리의 다양성과 기능을 잘 보여줍니다. 처리 파이프라인에 해당하는 C++, Python 및 C# 소스 코드가 자동으로 생성되며, 이는 eVision API에 대한 대화형 문서를 제공합니다. eVision Studio는 GigE Vision 카메라, Coaxlink 프레임 그래버 또는 eGrabber 레코더 시퀀스와 같은 실시간 이미지 소스를 처리할 수 있습니다.
이 애플리케이션은 무료로 제공되며, Windows 및 Linux에서 실행되고 Intel 및 ARM 64비트 아키텍처와 호환됩니다.
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4186 Open Easy3DLaserLine for USB dongle
PC4336 Open eVision Easy3DLaserLine
- Included libraries
-
Easy3D
Easy3DLaserLine
- Related products
-
PC1637 Coaxlink Quad 3D-LLE
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)